

https://teapawt.org/t.co/0RvZ56x20N 联创/CTO|腾讯资深架构师|华为金牌个人 半年做出 aiweiOS,服务百万级设备;做了全球首台高通高端算力 AI NAS 在这里每天拆一笔端侧 AI 硬件账:芯片、内存带宽、成本、量产 深圳
深圳
Joined June 2009
- Tweets2.2K
- Following1.7K
- Followers2.1K
- Likes567



399 美元起,这台口袋电脑要到 2027 年 7 月才发货。
Flipper Devices 11 月 17 日在 Kickstarter 开启 Flipper One 众筹,早鸟 399 美元,预计 2027 年 7 月开始给支持者发货。官方把它和 Flipper Zero 分开定位,这是另一台机器:8 核 RK3576,带 NPU 和 GPU,两个千兆网口,Wi-Fi 6E,还可经 USB-C 或 HDMI 外接屏幕,系统是基于 Debian 的 Flipper OS,固件开源。
口袋电脑的热闹在众筹页上,真正难的是一年后还能不能按时交到手里。
图:Flipper Devices(via The Verge)


1
1
151
4 台桌面机器连成一圈,内存加起来 512GB。
英伟达在 SC26 推出 DGX Spark HPC 开发套件:4 台 DGX Spark 用 ConnectX-7 直接连成环,不用额外买交换机,合计 512GB 内存、16TB NVMe。官方写用 NVFP4 可以在本地跑到 7000 亿参数的模型,比如 DeepSeek V4.1。套件已开始销售,走宏碁、华硕、戴尔、联想这些 OEM 和 NVIDIA Marketplace。
数据中心的组网办法被搬到桌上了。这是给实验室和开发者的本地集群,还不是普通办公桌能随手下一台的消费产品。
图:NVIDIA Blog(11 月 16 日)。出处:英伟达官方博客

5 亿美元,这家公司不做人形,先做一对能干活的手。
Genesis AI 11 月 17 日宣布完成 5 亿美元 A 轮,投后估值 35 亿美元,Premji Invest、Khosla、Eclipse 领投,英伟达和 AMD 也在投资人里。加上 2025 年 7 月的种子轮,累计约 6.05 亿美元。主力产品 Eno 是轮式双臂,公司说已做出 30 到 40 台,正在和少数未披露客户做试点,量产代工计划明年在美国开工,先走制造、物流和实验室。
不把机器人做成一个人的样子,是在为工厂里真能摆得下、收得走做取舍。视频是产品演示,TechCrunch 探访时 Eno 还没准备好当场演示。
视频:@TheHumanoidHub。出处:公司新闻稿、TechCrunch 11 月 17 日报道
2
1
163
一块宜家屏幕,他把 Matter 和音频可视化接在一起了。
@zhounanyu 用宜家的显示屏、Seeed 的 XIAO ESP32-C6,把 Matter 和 Sendspin 的可视化角色拼在一起,灯块随着声音跳动。作者自己说,开源协议能这样配在一起,是件很开心的事。
智能家居最值钱的,常常是这些小协议真的能互相认得。
视频:@zhounanyu
30
500 万美元,世嘉把合同撤了,钱却还是付完了。
1990 年代中期,英伟达第一条芯片走错了架构,又在给世嘉做主机芯片。黄仁勋后来在红杉播客里说,合同做完会把公司拖死,不做又会立刻没钱。他去找当时的世嘉负责人入交昭一郎,请对方解除合同,但把钱付完。入交考虑了几天,说愿意帮这个忙。黄仁勋回忆大概是 500 万美元,当时公司就靠这笔钱撑下来。
2026 年 9 月,入交接受日本时报采访,说他是用剩余开发款买了英伟达的股份,当作临别赠礼,数字同样是 500 万美元。
芯片公司最难的时刻,往往发生在方向已经错了、还要有人肯把钱留下的时候。
照片:Masaru Kamikura(2016 年 GTC Japan 演讲,CC BY 2.0)。出处:红杉 Crucible Moments;日本时报 2026 年 9 月 12 日对入交的采访

1
37
386 天,这台开源人形机器人在测新换上的爪子。
@asimovinc 在拍 Asimov 1 的日常:换上新夹爪,用手拨一拨,看看开合。项目自称开源人形,这已经是第 386 天的搭建记录。
开源人形最有用的画面,常常就是这种在车间里试新爪子的晚上。
视频:@asimovinc
1
57
7 寸屏,智能体要你批准时可以在桌上直接点。
Tessera 是一个开源的桌面宏键盘方案,用 GUITION 的 7 寸 ESP32-P4 触摸屏,USB 连 Windows,可以做 18 个按键、切配置,也能看 CPU 和内存。作者还做了智能体页面,Claude Code 或 Codex 弹出权限请求时,可以在这块屏上同意或拒绝。底层是 ESP-IDF 和 LVGL,主机程序是 Python。
电脑旁边多一块能按的屏,比在窗口里找确认按钮更接近人干活的节奏。视频里智能体页面写的是示例数据。
视频:@Alacritic_Super
1
3
182
1599 美元的组装套件,图纸和螺丝采购链接都公开了。
Seeed 的 reBot Arm B601 是 6 加 1 自由度机械臂,DM 版官网组装套件标价 1599 美元,负载 1.5 公斤;RS 版 1799 美元,负载 2.5 公斤。硬件许可证是 CERN-OHL-W 2.0,并有 OSHWA 认证,官方写 CAD、钣金、BOM 和每一颗螺丝的采购链接都放出来了,也接 ROS 和 LeRobot。
只给 SDK 还不够。图纸和螺丝清单在,才有人敢改、敢自己做一批。
视频:@oliviscusAI(画面里是 Seeed 官方介绍片,嵌在项目说明页中)
25 公斤起飞,这台开源无人机的图纸和飞控配置都公开了。
Arrow 的 Project Quiver 是一台四旋翼开发套件,官方写最大起飞重量 25 公斤,载荷 5 到 8 公斤,有三个可热插的载荷接口,飞控跑 ArduPilot。CAD、电路板和组装文档放在 GitHub,许可证是 CERN-OHL-S。公司说已经在美国和德国定期试飞,DAO 资助做了 12 台开发套件。
开源无人机不怕别人抄图纸,怕的是抄完以后没人一起把载荷配件做起来。
视频:@ArrowAir_
8 月记者去看时,查房机器人大约只能覆盖 10%。
@IlirAliu_ 在 GTC 柏林见到 Bellboy Robotics 创始人 Sandy Hefftz。她的团队把 Billie 放到波茨坦 Seminaris SeeHotel,在客房打扫完后做质检,发现马桶纸没补、床没整理好,就拍照发到员工的 App 里。酒店从今年 1 月开始测,德国广播公司 rbb 8 月去看时,它大约能检查 10% 的房间。
先把每天都要重复的一件事做稳,比一上来就追求会端茶倒水更实在。这还是试点,覆盖范围仍然很小。
视频:@IlirAliu_(画面在酒店走廊和房门口)
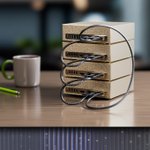
42.9 牛,两只爪子手指交错扣在一起,就能吊住这么大的力。
科罗拉多州立大学的 TeCoBot,身体是碳纤维杆加弹性绳网,像象鼻一样能弯能缩,两头各一只爪子,既抓东西也当接头。几台扣在一起,能爬上桌子把笔取下来,还能绕着管子爬。视频是人遥控、加速过的。
模块化机器人一直卡在接头又硬又容易坏,拿爪子当接头这个思路,做硬件的很值得抄。
视频:@clankrmedia(科罗拉多州立大学 TeCoBot)
1
189
1 只机器狗背着 1 只机器鸭,在走廊里溜达。
MIT CSAIL 转了 Hugging Face 工程师 @cetiennec 拍的视频:四足机器狗驮着一只小机器鸭往前走,鸭子坐在背上跟着晃。
两台机器人叠着玩,这种社区随手拍有时比厂商宣传片还好看。
视频:@MIT_CSAIL(拍摄 @cetiennec)
1
199
133 毫秒一帧,这个开源语音模型边听边说。
东京的 higurashi 开源了 Haru-4B。现在大多数语音助手还是对讲机:你说完它才想,它说话时你插不进嘴。Haru 每 133 毫秒同时收你一帧声音、出自己一帧,能被打断,也会「嗯嗯」接话,官方说一张 12GB 显存的 N 卡就够。
做 AI 硬件的都该盯着这个方向。设备像不像人,先看能不能被打断,再看答得对不对;等这类模型塞进端侧芯片,音箱、玩偶、陪伴机器人的交互都得重做一遍。
视频:@Alacritic_Super(higurashi Haru-4B 演示)
2
4
313